
Disenyo at pananaliksik ng isang bagong uri ng high-precision na six-axis force sensor
2025-03-01
Hindi na matutugunan ng mga tradisyonal na single-axis force sensor ang mga pangangailangan ng modernong produksyon at teknolohiya. Ang mga sensor ng puwersa ng anim na aksis ay lalong nakakaakit ng pansin ng maraming mga iskolar. Maaaring sukatin ng anim na axis force sensor ang mga puwersa at torque sa anim na direksyon nang sabay-sabay at malawakang ginagamit sa mga makina, robot arm, aerospace, biomedicine at iba pang larangan. Gayunpaman, ang mga sensor ng puwersa ng anim na aksis na kasalukuyang pinag-aralan sa pangkalahatan ay may maraming mga problema. Ang mga high-precision at high-sensitivity sensor ay agarang kailangan para sa karagdagang pananaliksik. Pinagsasama ng papel na ito ang teoretikal na pagsusuri, finite element simulation at simulation na mga eksperimento, at ino-optimize ang istruktura ng sensor batay sa umiiral na pananaliksik ng sensor. Ang isang bagong uri ng high-precision na six-axis force sensor ay iminungkahi. Ang pangunahing nilalaman ng pananaliksik ay kinabibilangan ng:
1. Pagkatapos ng malalim na pagsusuri sa iba't ibang performance ng sensor at pagtuklas sa batas ng mga pagbabago sa performance ng sensor na may mga geometric na parameter ng sensor. Ang isang bagong uri ng composite beam type six-axis force sensor structure ay iminungkahi. Ang sensor ay may isang simpleng istraktura, malinaw na pagpapapangit, at madaling operasyon ng posisyon ng patch. Ang orthogonal test at finite element simulation na pamamaraan ay ginagamit upang matukoy ang mga parameter ng laki ng sensor.
2. Gumamit ng abaqus analysis software upang buuin ang modelo ng sensor, at magsagawa ng static at dynamic na pagsusuri sa sensor. Nakukuha ang strain distribution ng sensor sa ilalim ng external force load at ang natural na frequency ng unang anim na order ng sensor. Ang mga resulta ay nagpapakita na ang sensor ay may magandang linearity.
3. Batay sa pangunahing prinsipyo ng Whits surge cup, tukuyin ang layout ng six-dimensional force sensor. Batay sa mga resulta ng pagsusuri ng paraan ng may hangganan na elemento, matukoy ang lugar ng pagpapapangit ng nababanat na katawan, pagsamahin ang sukat ng istraktura ng sensor, at magsagawa ng makatwirang layout dito. At dagdagan ang output nang naaangkop, at bawasan ang inter-dimensional coupling problem ng six-dimensional force sensor sa patch.
4. Bumuo ng isang espesyal na aparato sa pagkakalibrate para sa sensor. Ayon sa istraktura at hugis ng sensor, magdisenyo ng isang hanay ng mga espesyal na aparato sa pagkakalibrate ng sensor. Ayon sa mga resulta ng simulation experiment, ang sensor ay decoupled. Gamitin ang square method at BP neural network method para kalkulahin ang ugnayan sa pagitan ng mga ito at kumpletuhin ang calibration study ng sensor. Ipinapakita ng pag-aaral na ang paraan ng BP neural network ay may mas mahusay na epekto ng decoupling.
RELATED NEWS
-
Katumpakan sa Maliit na Lugar: Ang Pagsukat sa Kanan ng Changzhou ay Nagbubunyag ng Bagong Mga High-Performance na Miniature Compression at Tension Load Cells
Katumpakan sa Maliit na Lugar: Ang Pagsukat sa Kanan ng Changzhou ay Nagbubunyag ng Bagong Mga High-Performance na Miniature Compression at Tension Load Cells
-
Ang Changzhou Right Measurement ay Naglulunsad ng Bagong Bellows Type Load Cell: Ang Pinakamahusay na Solusyon para sa Malinis at Malupit na Kapaligiran
CHANGZHOU, CHINA – Ipinagmamalaki ng Changzhou Right Measurement And Control System CO., LTD., isang nangungunang innovator sa pang-industriyang teknolohiya sa pagtimbang, na ipahayag ang opisyal na paglulunsad ng pinakabagong Bellows Type Load Cell nito. Ininhinyero para sa katumpakan at ginawa upang makayanan ang pinaka-hinihingi na mga linya ng produksyon sa mundo, ang bagong produktong ito ay nakatakdang muling tukuyin ang pagiging maaasahan sa mga sektor ng pagkain, parmasyutiko, at packaging.
-
Maaari bang Gumamit ng Column Force Sensor para sa Structural Health Monitoring
Ang Structural Health Monitoring (SHM) ay lalong naging mahalaga sa modernong engineering habang ang mga sistema ng imprastraktura ay lumalaki, mas kumplikado, at mas hinihingi sa mga tuntunin ng kaligtasan at pagiging maaasahan. Ang mga tulay, gusali, pang-industriya na frame, at mabibigat na makinarya ay umaasa sa tumpak na impormasyon sa pagkarga upang makita ang mga maagang palatandaan ng pagkasira o pagkahapo. Sa kontekstong ito, ang mga sensor ng puwersa ng haligi ay nakakakuha ng pansin bilang isang praktikal na solusyon para sa pangmatagalang pagsubaybay sa istruktura. Ngunit maaari bang talagang magamit ang isang column force sensor para sa pagsubaybay sa kalusugan ng istruktura? Ang sagot ay oo—kapag inilapat nang tama.
-
Paano Mag-calibrate ng Column Compression Force Sensor sa Field
Ang mga column compression force sensor ay malawakang ginagamit sa mga heavy-duty na pang-industriyang application gaya ng mga press machine, structural testing, load monitoring, at weighing system. Ang pag-calibrate sa field ay mahalaga upang matiyak ang tumpak na pagsukat ng puwersa, lalo na pagkatapos ng pag-install, pagpapanatili, o pangmatagalang operasyon. Hindi tulad ng pag-calibrate sa laboratoryo, ang pag-calibrate sa patlang ay dapat isaalang-alang ang mga tunay na kondisyon ng pagpapatakbo habang pinapaliit ang downtime. Ipinapaliwanag ng artikulong ito kung paano i-calibrate ang isang column compression force sensor sa field gamit ang mga praktikal at maaasahang pamamaraan.
-
Karaniwang Pag-troubleshoot para sa Mga Error sa Komunikasyon ng Module sa Pagtimbang
Ang mga weighing module ay mahahalagang bahagi sa modernong pang-industriya na mga sistema ng pagtimbang, na nagpapagana ng tumpak na paghahatid ng data sa pagitan ng mga load cell, junction box, at mga control system. Sa mga application tulad ng mga silo, tank, conveyor, at platform scale, ang matatag na komunikasyon ay kritikal para sa maaasahang pagsukat ng timbang at kontrol sa proseso. Gayunpaman, ang mga error sa komunikasyon ay maaaring mangyari dahil sa iba't ibang mekanikal, elektrikal, at kapaligiran na mga kadahilanan. Ang pag-unawa sa mga karaniwang isyu at kung paano i-troubleshoot ang mga ito ay nakakatulong na mabawasan ang downtime at mapanatili ang katumpakan ng system.
-

Paano Mag-calibrate ng Multi-Module Industrial Weighing System
Ang mga multi-module industrial weighing system ay malawakang ginagamit sa mga silo, tank, hopper, conveyor scale, at heavy-duty na platform kung saan nagtutulungan ang maraming load cell upang tumpak na sukatin ang timbang. Ang wastong pagkakalibrate ay mahalaga upang matiyak ang pare-parehong pagbabasa, pagsunod sa regulasyon, at maaasahang kontrol sa proseso. Ipinapaliwanag ng artikulong ito kung paano i-calibrate ang isang multi-module na pang-industriyang weighing system, na binabalangkas ang pinakamahuhusay na kagawian na nakakatulong na mapanatili ang pangmatagalang katumpakan at pagganap.
-
Ano ang Nagiging sanhi ng Flange Force Sensor na Magbigay ng Mga Hindi Matatag na Pagbabasa
Ang mga flange force sensor ay malawakang ginagamit sa mga pang-industriya na aplikasyon upang sukatin ang puwersa ng pag-clamping, compression, at preload sa mga bolted joint, flanged na koneksyon, at mechanical assemblies. Ang kanilang kakayahang magbigay ng real-time na feedback ay kritikal para sa pagtiyak ng kaligtasan, pagganap, at pagiging maaasahan. Gayunpaman, sa pagsasagawa, ang mga user kung minsan ay nakakaranas ng hindi matatag o pabagu-bagong pagbabasa, na maaaring makompromiso ang katumpakan ng system at kahusayan sa pagpapatakbo. Ang pag-unawa sa mga karaniwang sanhi ng hindi matatag na pagbabasa ay makakatulong sa mga inhinyero at technician na mapanatili ang tumpak na pagsukat ng puwersa.
-
Paano Mag-install ng Flange Compression Force Sensor sa Bolted Joint
Ang mga flange compression force sensor ay malawakang ginagamit para sukatin ang clamping force at preload sa bolted joints sa mga industriya gaya ng mechanical engineering, energy, automotive, at industrial automation. Ang tamang pag-install ay mahalaga upang matiyak ang tumpak na pagsukat ng puwersa, pangmatagalang katatagan, at maaasahang data. Ipinapaliwanag ng gabay na ito kung paano maayos na mag-install ng flange compression force sensor sa isang bolted joint, na may mga praktikal na hakbang at pinakamahuhusay na kagawian na angkop para sa mga inhinyero at teknikal na user.
-
Paano Pumili ng Single Point Load Cell para sa Bench Scale
Ang mga timbangan ng bangko, na kilala rin bilang mga timbangan ng tabletop o platform, ay malawakang ginagamit sa tingian, mga laboratoryo, mga bodega, at mga magaan na kapaligirang pang-industriya. Sa gitna ng mga weighing system na ito ay ang single point load cell, isang sensor na partikular na idinisenyo upang maghatid ng mga tumpak na sukat kahit na ang mga load ay inilagay sa labas ng gitna. Ang pagpili ng tamang single point load cell para sa bench scale ay mahalaga para sa pagkamit ng pangmatagalang katumpakan, pagiging maaasahan, at pagsunod sa mga kinakailangan sa aplikasyon.
-
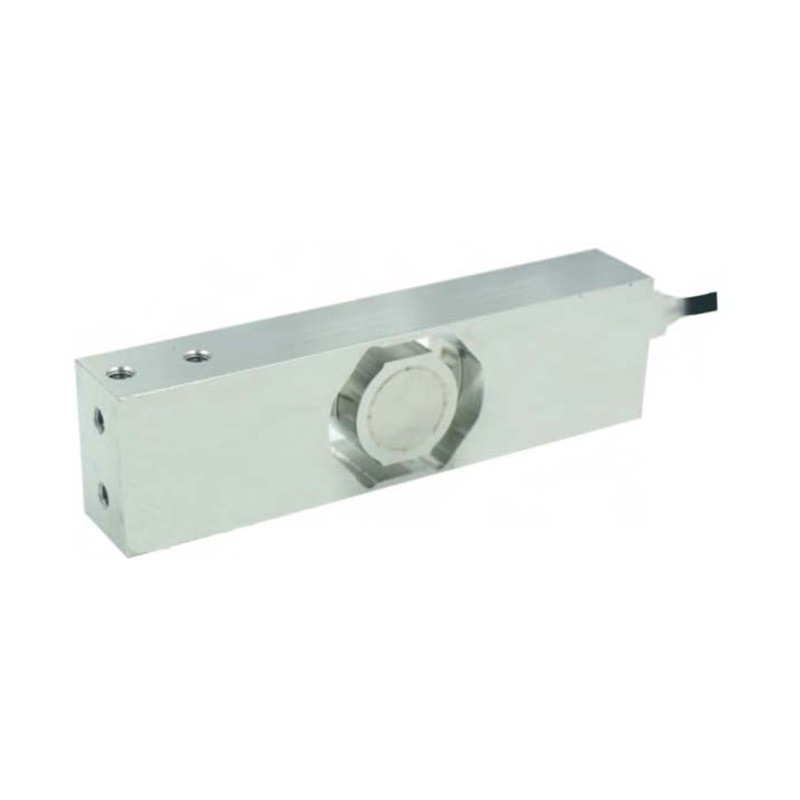
Ano ang Prinsipyo ng Paggawa ng isang Single Point Load Cell
Ang mga single point load cell ay kabilang sa mga pinakakaraniwang ginagamit na weighing sensor sa mga modernong sistema ng pagsukat. Malawakang matatagpuan ang mga ito sa mga electronic retail scale, bench scale, medikal na kagamitan, at light industrial weighing platform. Para sa mga baguhan o user na naghahanap ng malinaw na teknikal na pag-unawa, ang pag-aaral kung paano gumagana ang isang solong point load cell ay nagbibigay ng matibay na pundasyon para sa pag-unawa sa teknolohiya ng pagsukat ng pagkarga.
-
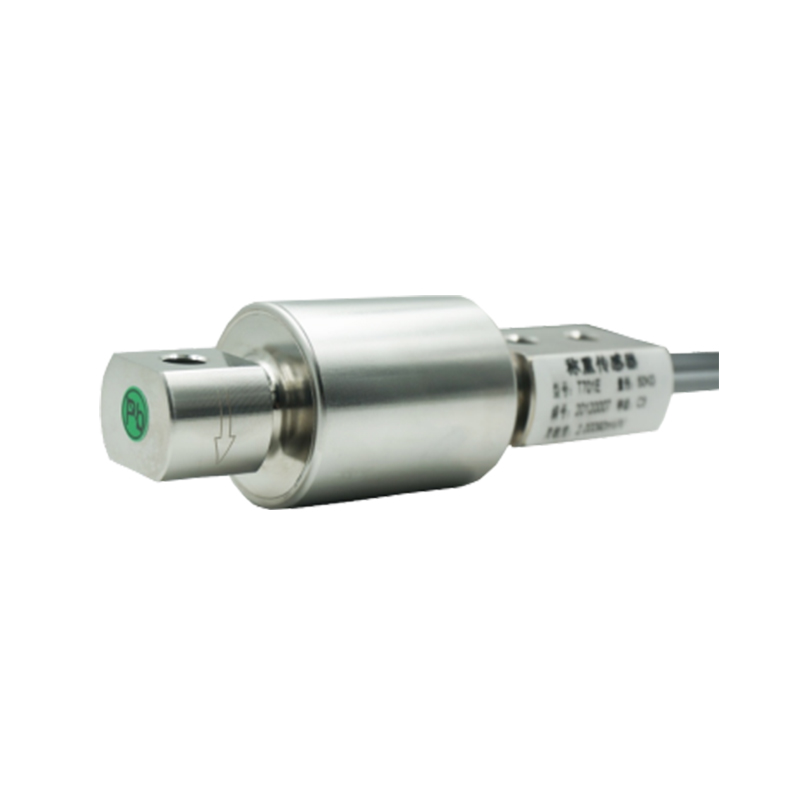
Anong Mga Salik ang Nakakaapekto sa Katumpakan ng Bellow Load Cell
Ang mga bellow load cell ay malawakang ginagamit sa mga pang-industriya na sistema ng pagtimbang, lalo na sa mga aplikasyon tulad ng mga tangke, silo, hopper, at mga proseso ng batching. Ang kanilang compact na istraktura at kakayahang pangasiwaan ang mga compression load ay ginagawa silang isang popular na pagpipilian sa buong pagmamanupaktura, pagproseso ng kemikal, at mga industriya ng pagkain. Gayunpaman, ang pagkamit ng maaasahan at tumpak na mga sukat ay nakasalalay sa maraming mga kadahilanan. Ang pag-unawa sa kung ano ang nakakaapekto sa katumpakan ng isang bellow load cell ay mahalaga para sa mga taga-disenyo ng system, mga inhinyero, at mga operator na nais ng pare-pareho ang mga resulta ng pagtimbang.
-
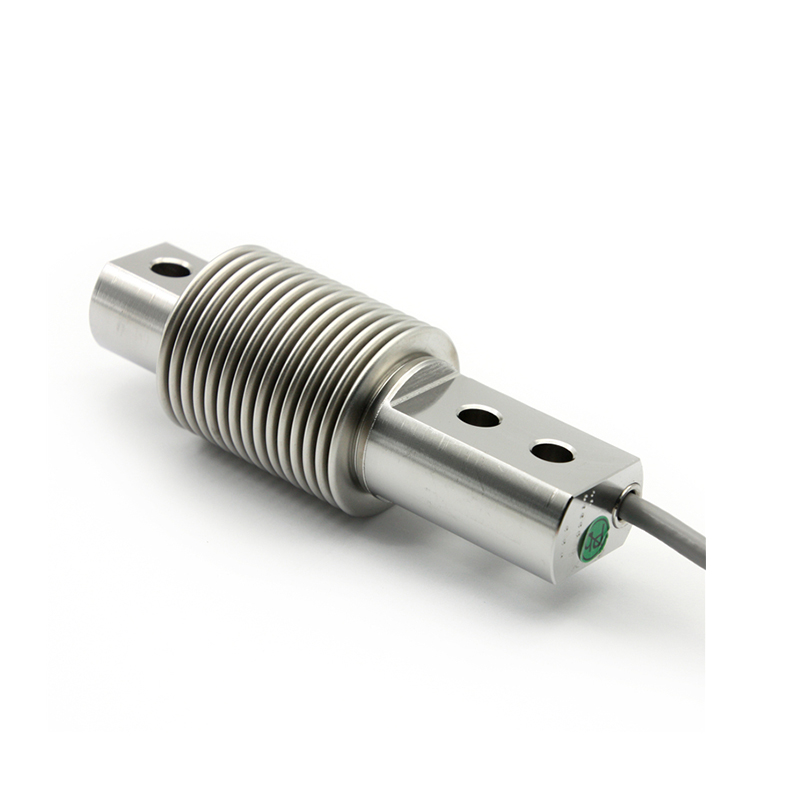
Paano Tamang Mag-mount ng Bellow Type Load Cell
Ang mga bellow type load cell ay malawakang ginagamit sa mga pang-industriyang aplikasyon ng pagtimbang gaya ng mga tangke, hopper, silo, at mga sistema ng batching. Kilala sa kanilang mataas na katumpakan at kakayahang magbayad para sa misalignment, ang mga load cell na ito ay nangangailangan pa rin ng tamang pag-install upang makapaghatid ng maaasahan at pangmatagalang performance. Ang pag-unawa kung paano maayos na i-mount ang isang bellow type load cell ay mahalaga para sa pagkamit ng tumpak na pagsukat at pagprotekta sa sensor mula sa pinsala.
-

Ano ang 6 Axis Force Sensor
Habang patuloy na sumusulong ang automation, robotics, at intelligent na pagmamanupaktura, lalong naging mahalaga ang tumpak na pagsukat ng puwersa at torque. Kabilang sa mga pinaka-advanced na teknolohiya ng sensing ay ang 6 axis force sensor, isang device na idinisenyo upang sukatin ang mga kumplikadong mekanikal na pakikipag-ugnayan sa maraming direksyon. Ang pag-unawa kung ano ang 6 axis force sensor at kung paano ito gumagana ay nakakatulong sa mga inhinyero at system integrator na mapabuti ang katumpakan, kaligtasan, at performance sa mga modernong application.
-
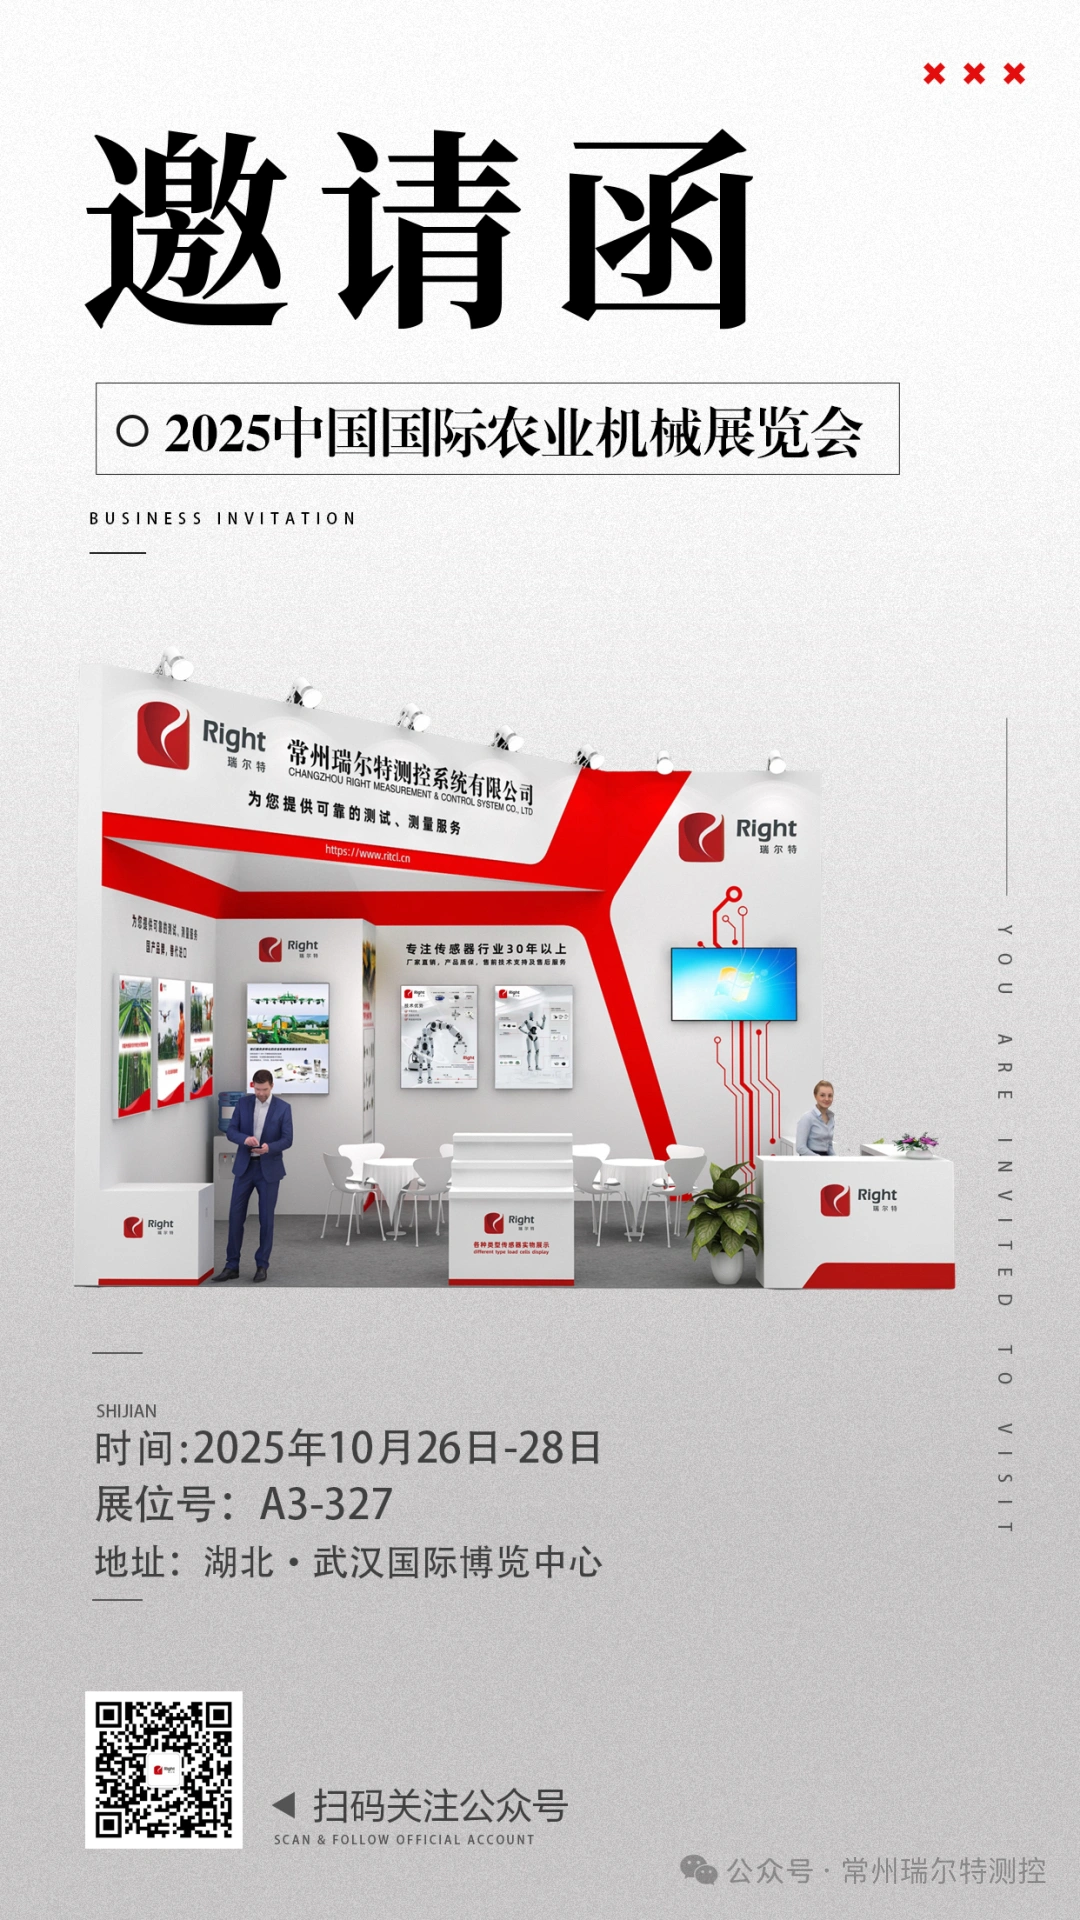
Paparating na ang Nangungunang Pang-agrikulturang Makinarya na Kaganapan sa Asya, at Ipapakita ng Changzhou Right ang Mga Pangunahing Teknolohiya nito.
Ang isang ginintuang taglagas sa Jingchu ay nangangako ng mabungang resulta! Ang 2025 China International Agricultural Machinery Exhibition (Wuhan Agricultural Machinery Exhibition) ay maringal na magbubukas sa Wuhan International Expo Center mula ika-26 hanggang ika-28 ng Oktubre.
-
Imbitasyon | Taos-puso kang iniimbitahan ng Right Technology na dumalo sa 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems.
Mula ika-19 hanggang ika-25 ng Oktubre, magaganap ang 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025), isa sa dalawang nangungunang internasyonal na kumperensya sa larangan ng robotics, sa Hangzhou International Expo Center.
-
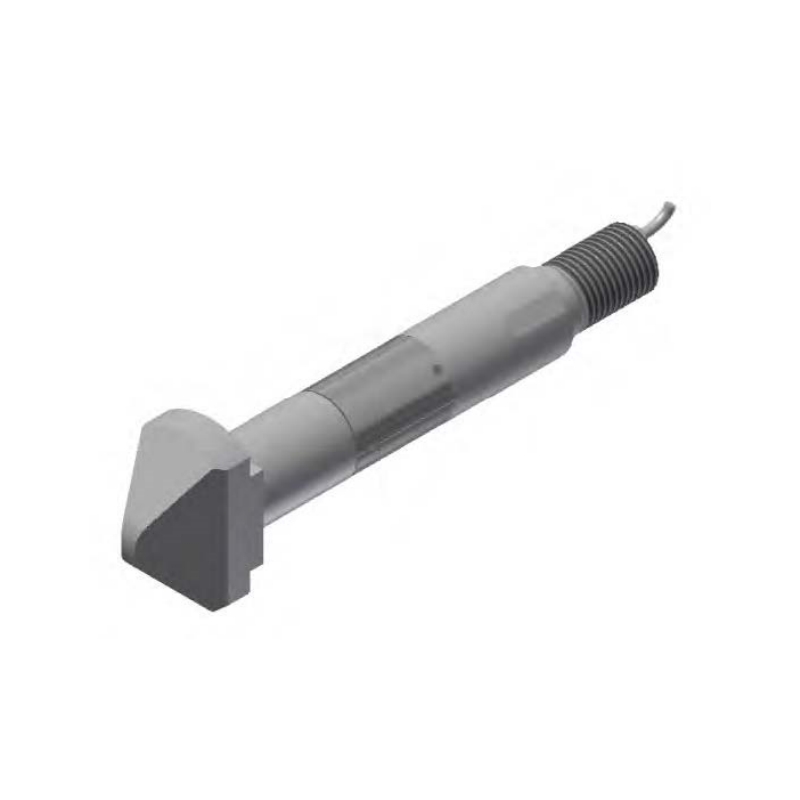
TAMANG PAGSUKAT AT CONTROL SYSTEM Naglulunsad ng Advanced na Custom Pin Load Cell para sa Precision Applications
Sa mabilis na pagsulong ng industriyal na mundo ngayon, ang pangangailangan para sa tumpak at maaasahang mga solusyon sa pagsukat ng puwersa ay mas malaki kaysa dati. Dahil sa pagkilala sa pangangailangang ito, ipinakilala ng TAMANG PAGSUKAT AT SISTEMA NG KONTROL ang pinakabagong inobasyon nito: ang Custom Pin Load Cell, na idinisenyo upang maghatid ng pambihirang katumpakan, tibay, at kakayahang umangkop sa maraming industriya.
-
Napapalakas ba ng Amplifier ang Tunog
Sa mundo ng teknolohiya ng audio, kakaunti ang mga tanong na karaniwan gaya ng: Pinapataas ba ng amplifier ang tunog? Ang simpleng sagot ay oo—ngunit hindi sa paraang iniisip ng maraming tao. Ang isang amplifier ay hindi direktang lumilikha ng tunog. Sa halip, pinalalakas nito ang mahihinang signal ng kuryente para ma-convert ng mga speaker ang mga ito sa mas malakas at mas malinaw na audio. Kung walang amplifier, maraming sound system ang hindi makakagawa ng malakas, mataas na kalidad na tunog na nararanasan natin sa musika, mga pelikula, at mga device sa komunikasyon.
-
Ano ang Tatlong Uri ng Amplifier?
Sa larangan ng electronics at audio engineering, ang mga amplifier ay gumaganap ng isang pangunahing papel sa pagpapahusay ng mga mahihinang signal at pagpapalakas ng mga ito para sa praktikal na paggamit. Mula sa mga sistema ng musika hanggang sa mga aparatong pangkomunikasyon, ang mga amplifier ay nasa lahat ng dako. Gayunpaman, hindi lahat ng mga amplifier ay pareho. Sa katunayan, ang mga ito ay karaniwang nakategorya sa tatlong pangunahing uri, ang bawat isa ay nagsisilbi sa isang tiyak na layunin: mga amplifier ng boltahe, mga kasalukuyang amplifier, at mga amplifier ng kapangyarihan.
-
Speaker Lang ba ang Amplifier?
Sa mundo ng teknolohiya ng audio, madalas na lumitaw ang isang karaniwang maling kuru-kuro: maraming tao ang naniniwala na ang amplifier ay kapareho ng isang speaker. Bagama't ang dalawa ay mahahalagang bahagi ng anumang sound system, gumaganap sila ng ibang mga function. Ang pag-unawa sa pagkakaiba ay susi sa pagpapahalaga kung paano nababago ang musika, boses, at mga senyales sa malalakas na tunog na naririnig natin araw-araw.
-
Ang Maraming Nagagamit na Mga Amplifiers sa Mga Makabagong Industriya
Sa panahon ng mabilis na pag-unlad ng teknolohiya, ang mga amplifier ay naging kailangang-kailangan na mga bahagi sa hindi mabilang na mga aplikasyon. Mula sa consumer electronics hanggang sa mga advanced na pang-industriya na sistema, ang mga amplifier ay nagsisilbing mga kritikal na device na nagpapalakas ng mahinang signal sa mas malakas at magagamit na mga output. Ang kanilang kakayahang pahusayin ang performance, pagbutihin ang kalidad ng tunog, at pagpapanatili ng integridad ng signal ay ginagawa silang isa sa pinaka malawak na ginagamit na mga bahaging elektroniko sa parehong pang-araw-araw na buhay at mga dalubhasang industriya.
-
Ang Lumalawak na Aplikasyon ng mga Digital Indicator sa Mga Makabagong Industriya
Sa mabilis na pag-unlad ng industriyal na landscape ngayon, ang katumpakan at katumpakan ay naging mas mahalaga kaysa dati. Ang isang tool na gumaganap ng mahalagang papel sa pagtiyak ng pagiging maaasahan ng pagsukat ay ang digital indicator. Ang advanced na instrumento sa pagsukat na ito, na kilala rin bilang isang digital dial gauge, ay nakahanap ng malawak na aplikasyon sa buong manufacturing, mechanical engineering, quality inspection, at research field, na ginagawa itong isang kailangang-kailangan na device para sa mga modernong industriya.
-
Mga Aplikasyon sa Industriya | Application ng Right's 48-Channel High-Precision 3D Force Monitoring System sa Aircraft Cargo Net 3D Force Acquisition System
Sa 10,000 metro, dinadala ng mga lambat ng kargamento hindi lamang ang bigat ng kargamento, kundi pati na rin ang matinding hamon ng magulong epekto at mabilis na puwersang sentripugal. Kapag ang isang cargo plane ay lumilipad sa matataas na lugar, ang cargo net ay hindi lamang nakatiis sa bigat ng 20 toneladang kargamento kundi nahaharap din sa three-dimensional na epekto at pagkapunit.
-
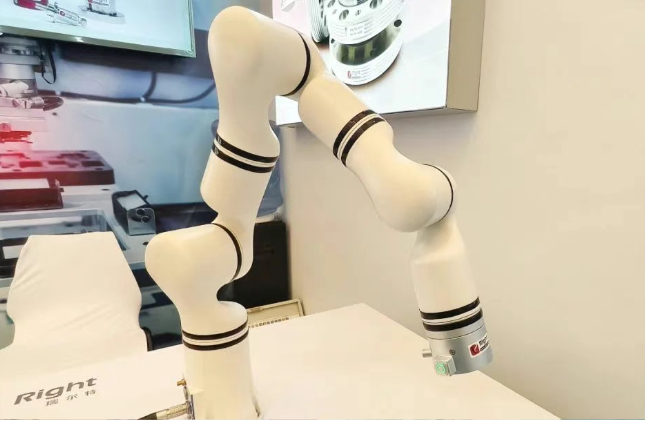
Precision Sensing at Intelligent Driving | Ang Changzhou Right ay kumikinang sa mga makabagong solusyon sa sensing sa AHTE 2025
Mula Hulyo 9 hanggang 11, 2025, matagumpay na ginanap sa Shanghai New International Expo Center ang 18th Shanghai International Industrial Assembly and Transmission Technology Exhibition (AHTE 2025), na nakakuha ng maraming atensyon sa larangan ng global industrial automation at intelligent assembly.
-
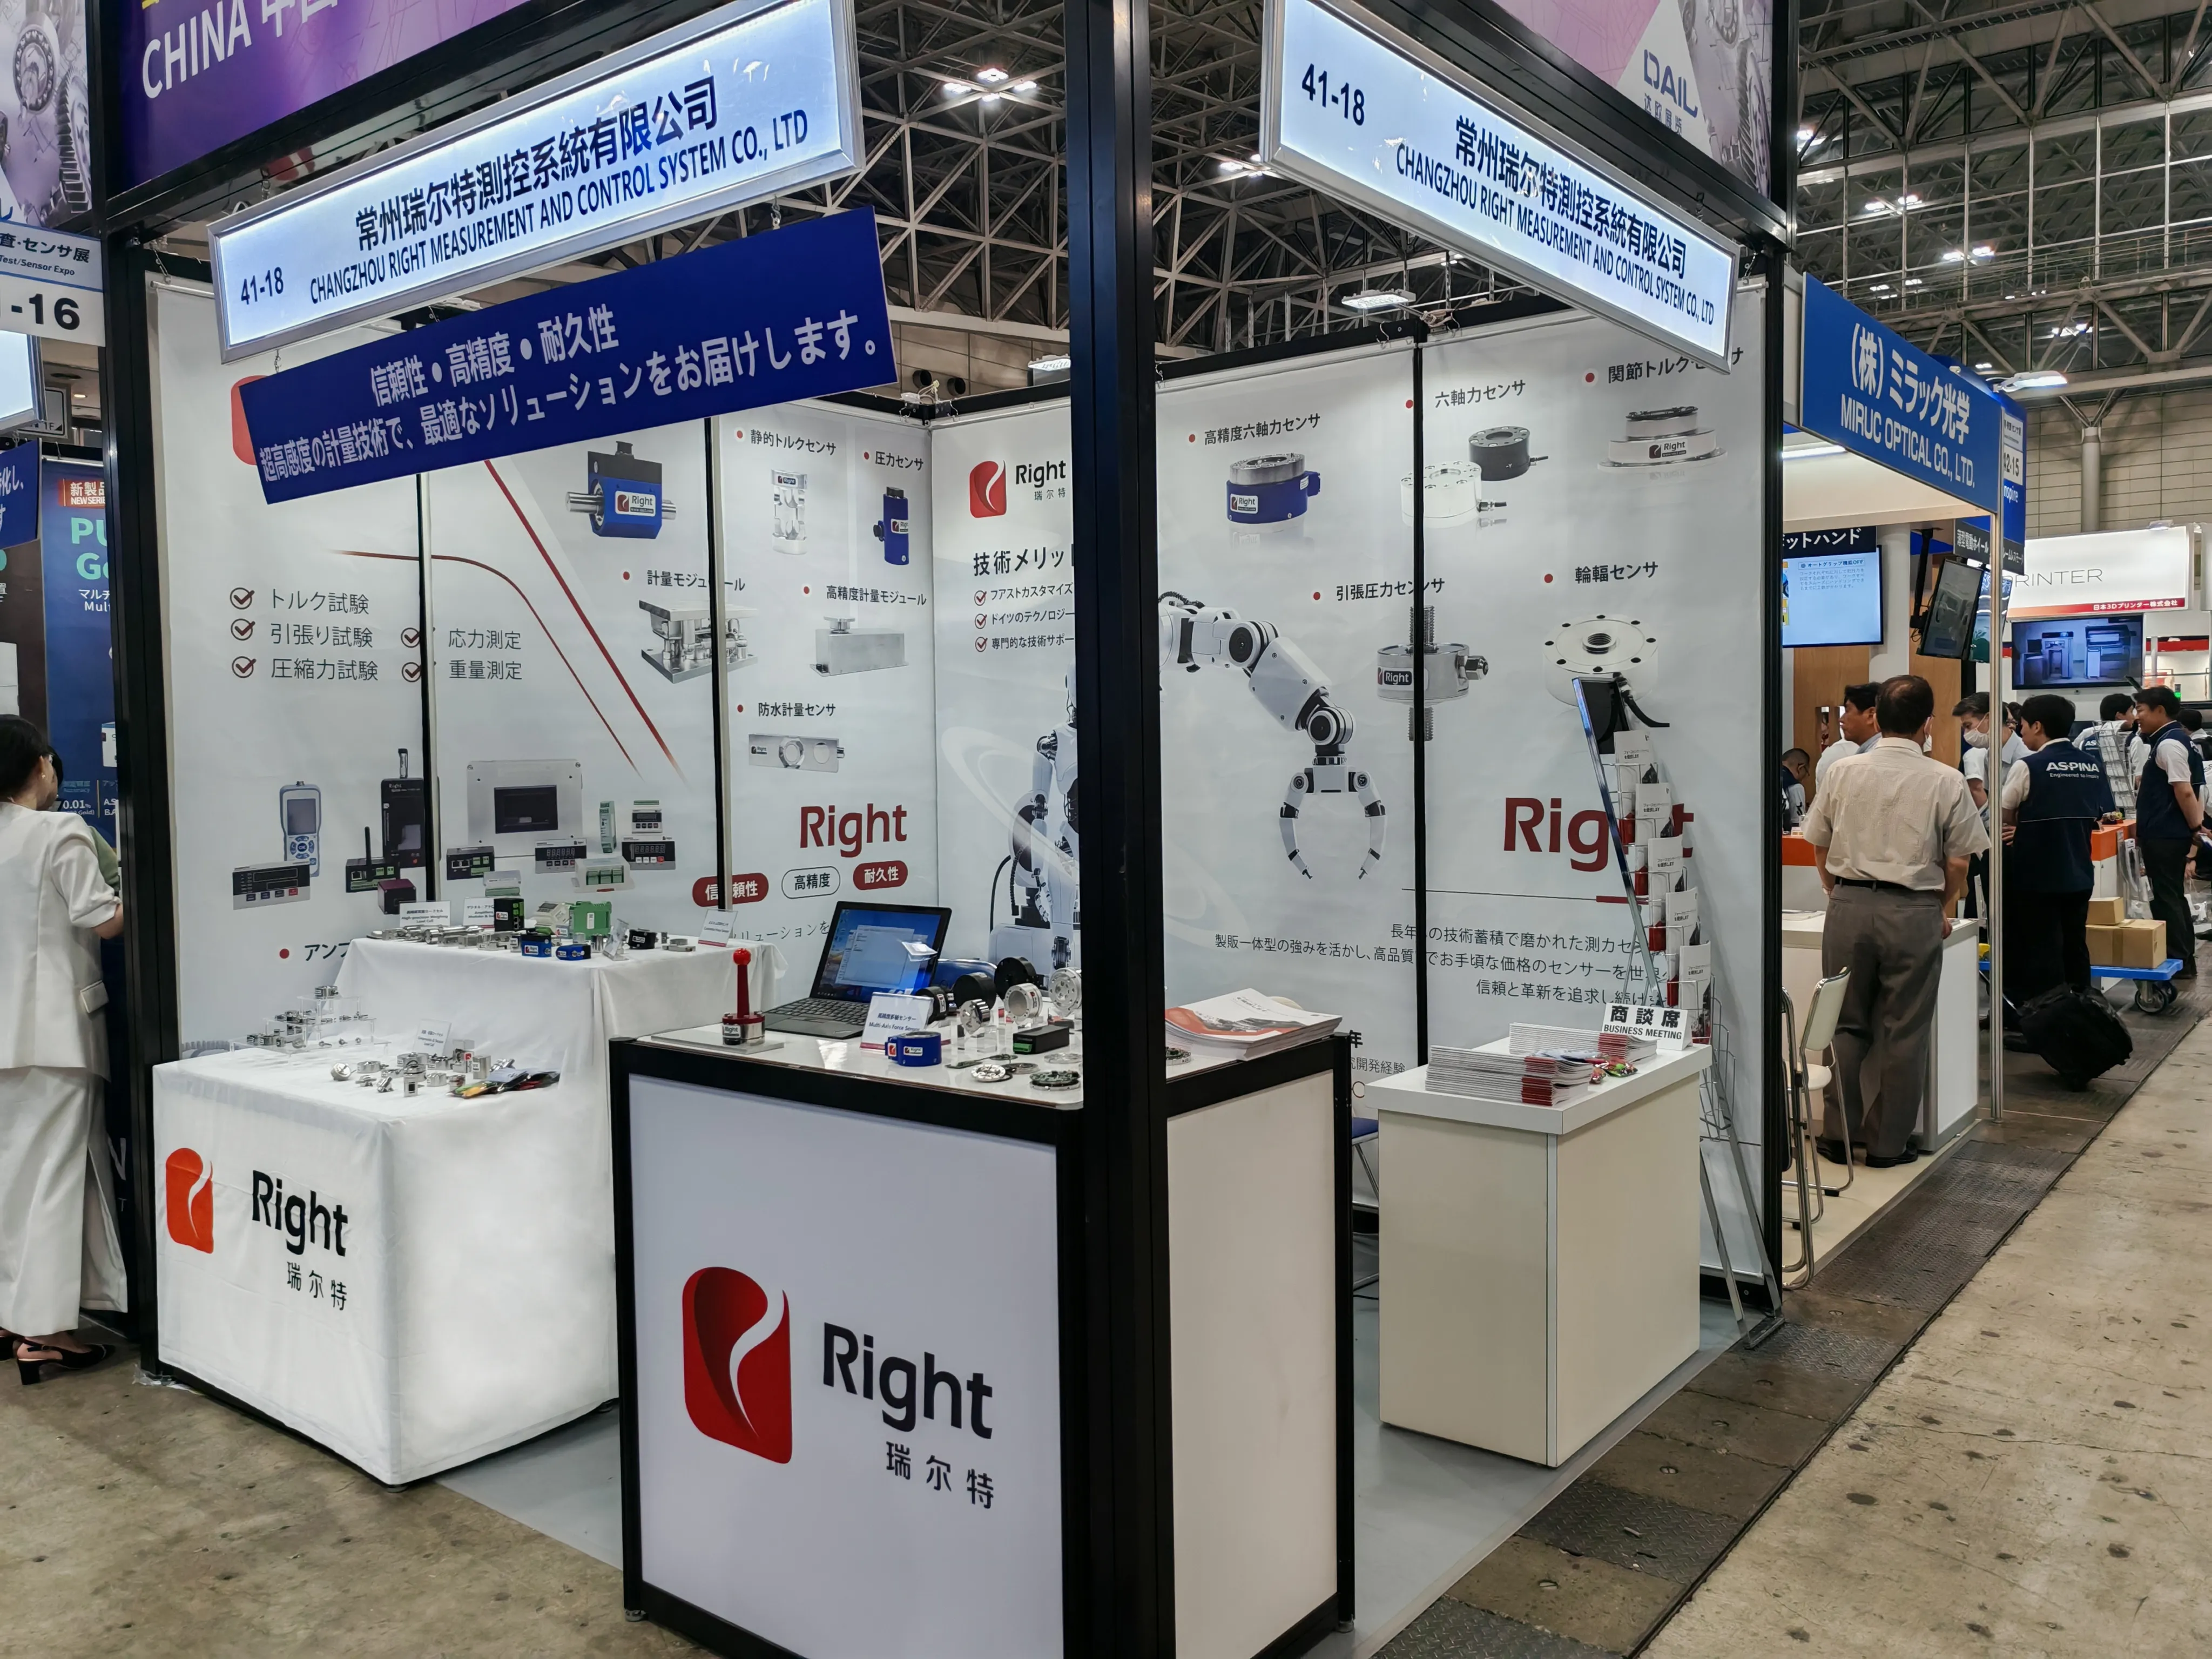
Pagsusuri ng Exhibition | Matagumpay na lumabas ang Changzhou Right sa 30th ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo, at lumahok sa Asian Manufacturing Event
Pagsusuri ng Exhibition | Matagumpay na lumabas ang Changzhou Right sa 30th ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo, at lumahok sa Asian Manufacturing Event
-
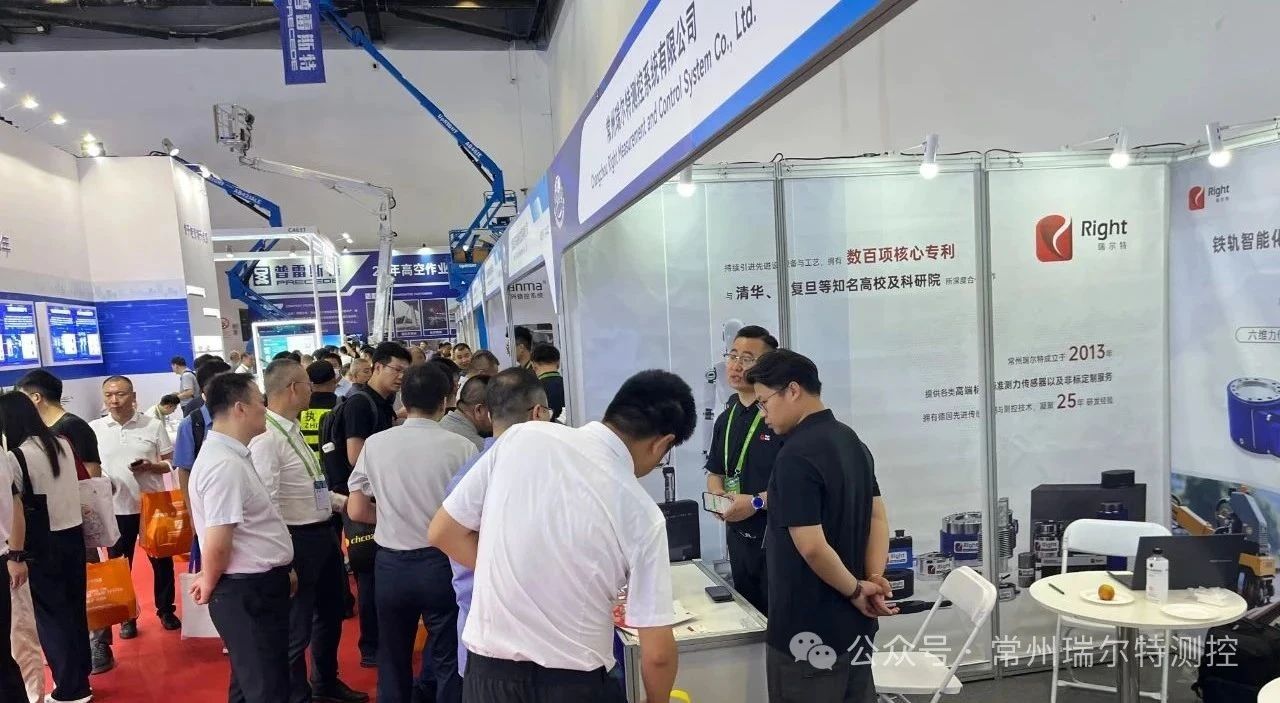
Pagsusuri ng Exhibition | Nagniningning ang Changzhou Right sa 17th China International Modern Railway Technology and Equipment Exhibition, nagpapabago ng teknolohiya ng sensor, at nag-escort sa hinaharap ng kaligtasan at katalinuhan sa riles
Beijing, Hulyo 8, 2025 —— Ang 17th China International Modern Railway Technology and Equipment Exhibition (MODERN RAILWAYS), ang pinakamalaki at pinaka-internasyonal na maimpluwensyang kaganapan sa industriya ng riles sa Asya, ay maringal na binuksan sa China National Convention Center sa Beijing.
-
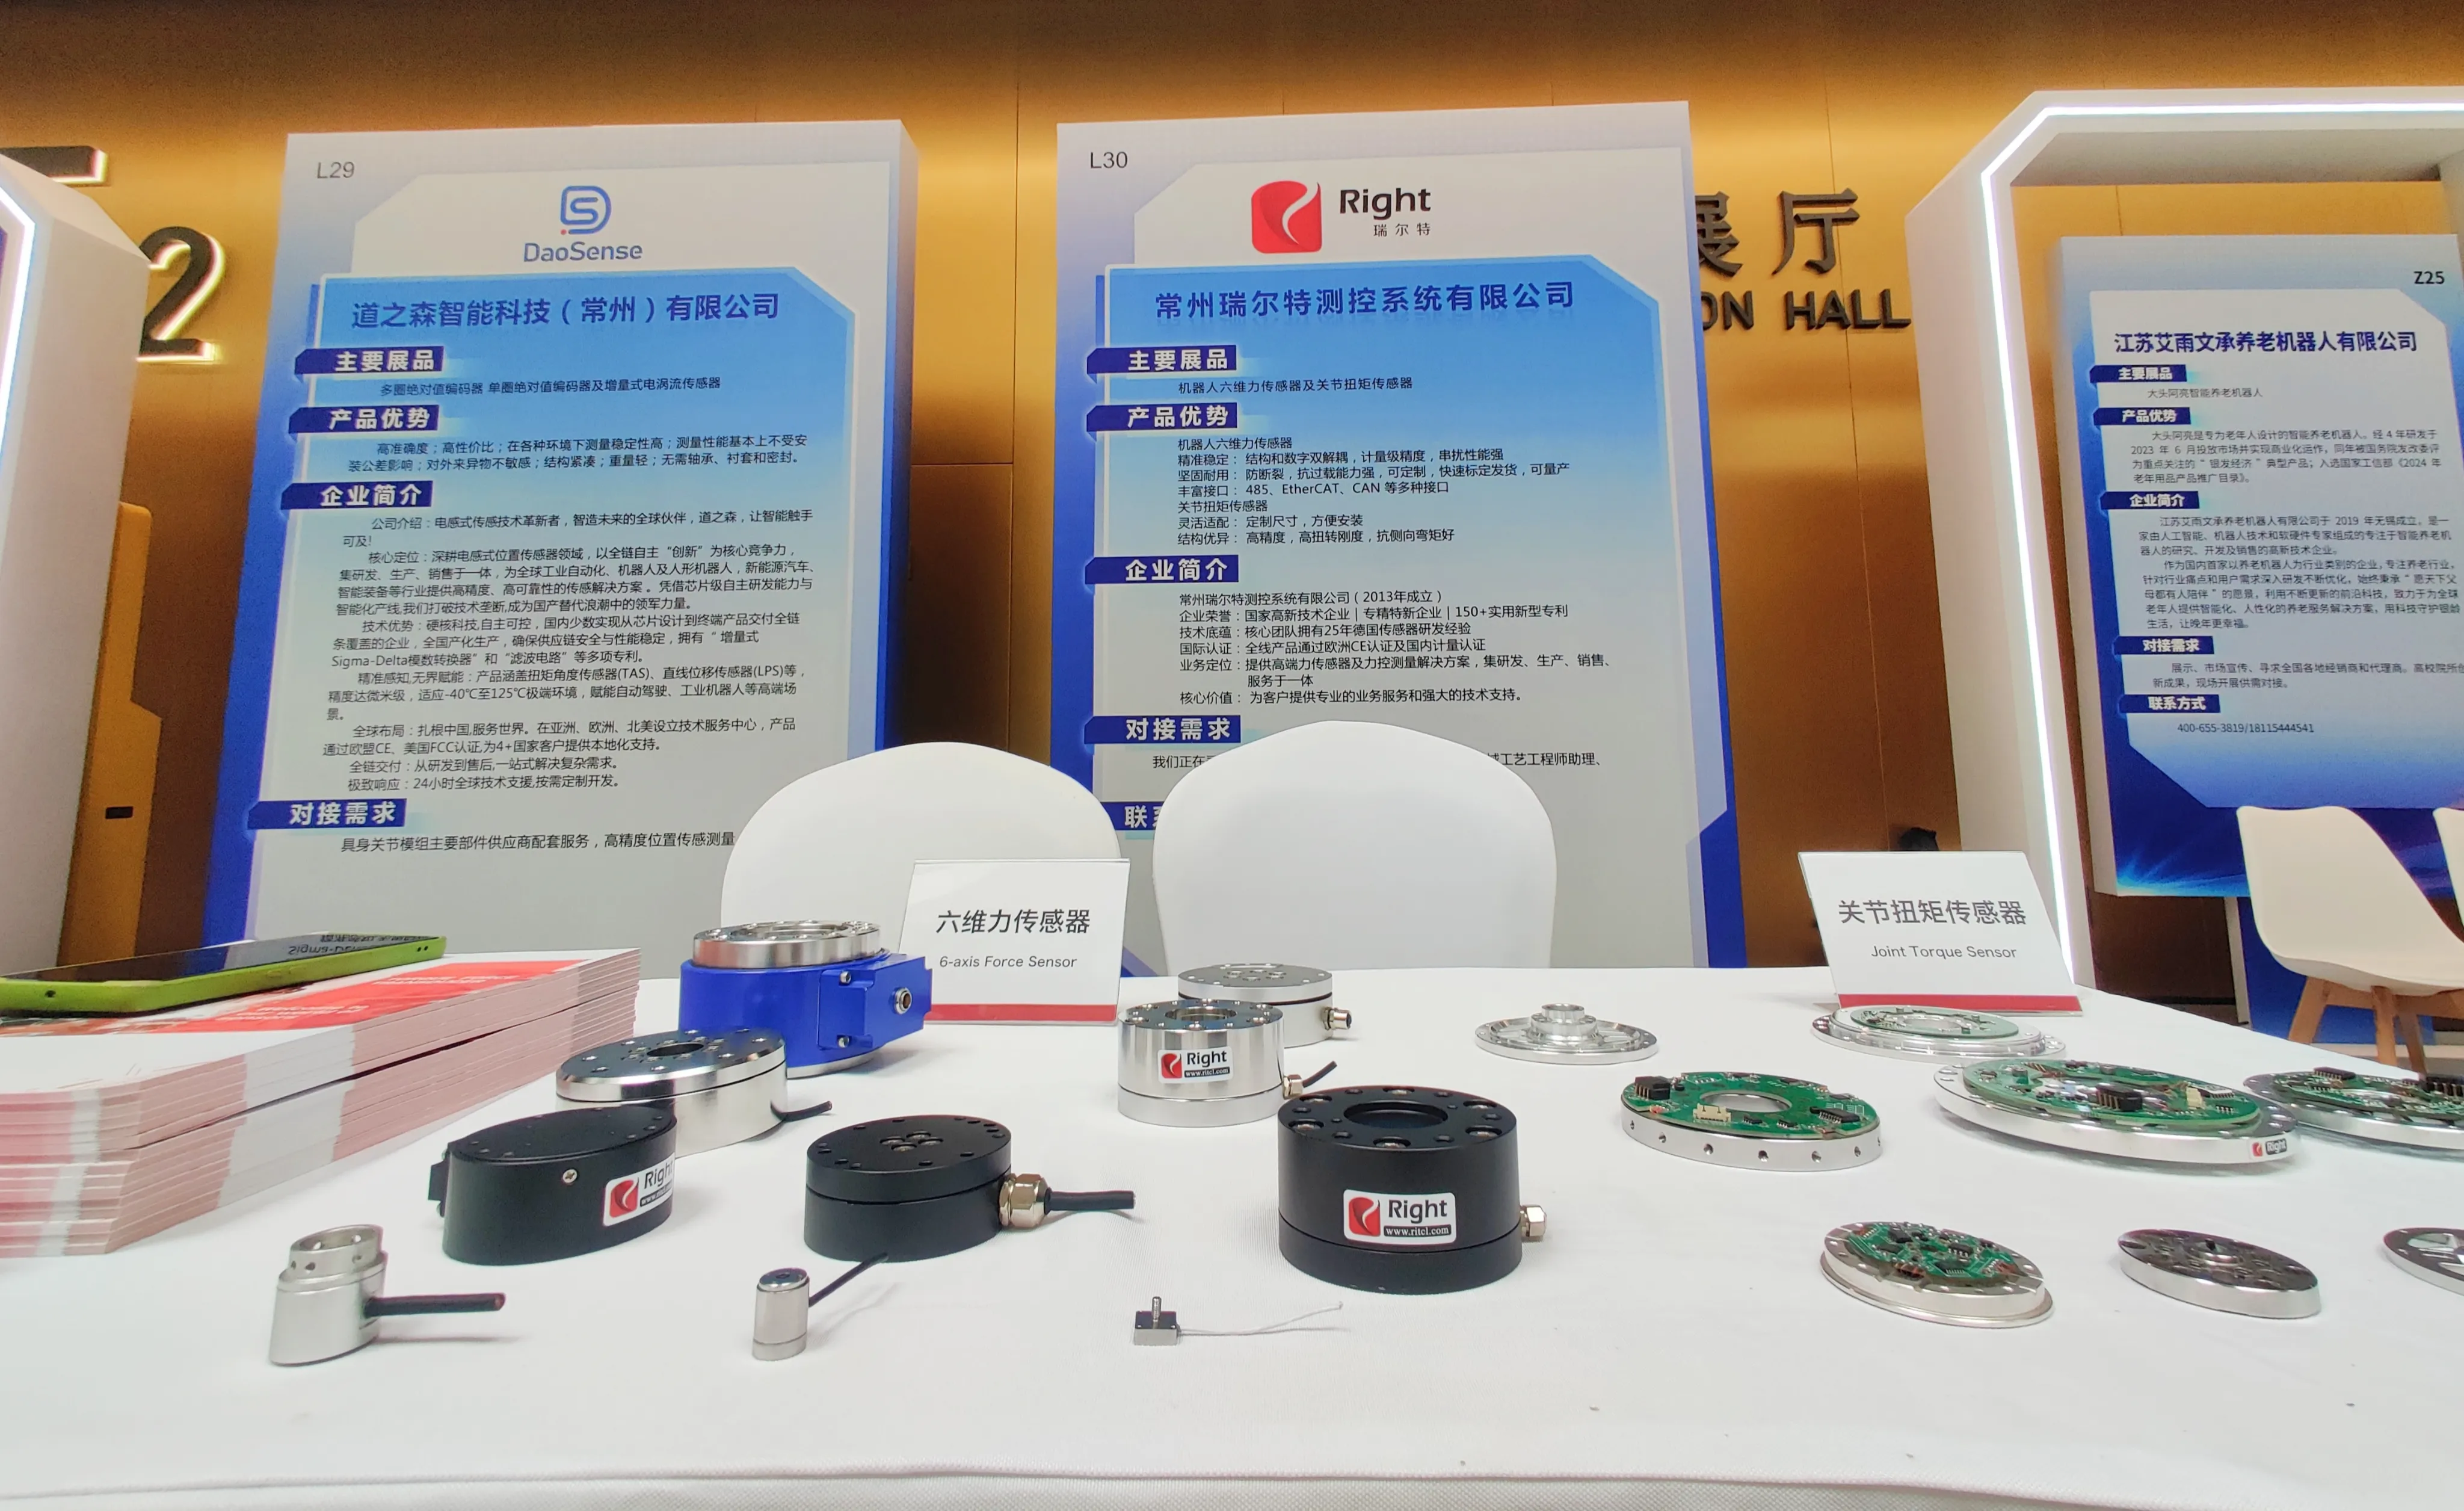
Sa pagbibigay kapangyarihan sa tumpak na perception, ang Changzhou Right ay nakikiisa sa Jiangsu Embodied Intelligent Robot Industry Alliance para magkasamang maglunsad ng bagong panahon ng AI+Robots!
Sa pagbibigay kapangyarihan sa tumpak na perception, ang Changzhou Right ay nakikiisa sa Jiangsu Embodied Intelligent Robot Industry Alliance para magkasamang maglunsad ng bagong panahon ng AI+Robots!
-

IKA-29 NA INTERNATIONAL MACHINE TOOLS, METALWORKING & AUTOMATION TECHNOLOGY EXHIBITION
Malugod ka naming inaanyayahan sa Malaysia METALTECH & AUTOMEX
-
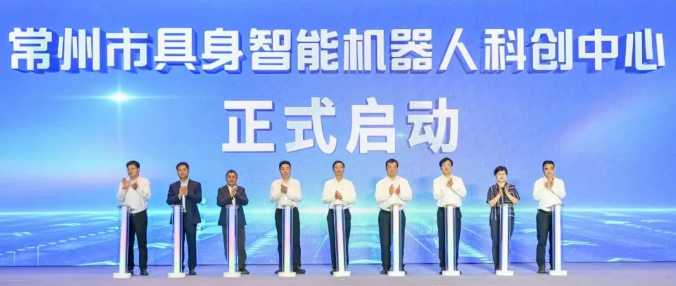
Ang Changzhou Embodied Intelligent Robot Science and Technology Innovation Center at Right Key Project ay nanirahan sa Wuhan High-tech
Ang Smart Manufacturing Changzhou, "Man and Machine" ay magkakasabay. Noong Abril 29, idinaos ang "Daan-daang Kaganapan at Libo-libong Empresa" na pang-industriyang chain integration at pagpapalakas ng docking event-1028 Robot Special Event ng Changzhou. Maraming makapangyarihang eksperto sa larangan ng robotics sa buong bansa at higit sa 300 kinatawan na mga negosyo sa loob at labas ng bansa ang nagtipon sa Wuhan High-tech upang makakuha ng insight sa mga trend ng pag-unlad, i-link ang mataas na kalidad na mga mapagkukunan, i-promote ang teknolohikal na inobasyon, magbahagi ng mga bagong pagkakataon para sa embodied intelligence, at magtulungan para sa isang bagong hinaharap ng digital at tunay na integrasyon.
-
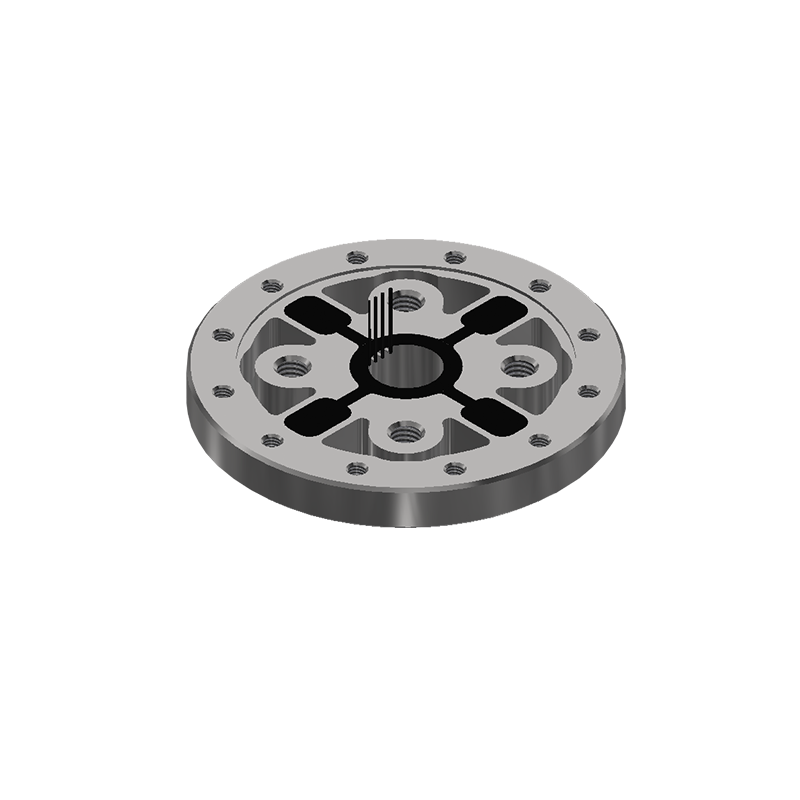
Paggalugad sa Mga Application ng Robot Joint Torque Sensors sa Modern Automation
Habang patuloy na sumusulong ang teknolohiya ng robotics, lalong nagiging mahalaga ang katumpakan at pagtugon. Ang isang bahaging gumaganap ng mahalagang papel sa ebolusyong ito ay ang robot joint torque sensor—isang device na sumusukat sa torque o rotational force sa joint ng isang robot. Ang mga sensor na ito ay mahalaga para sa pagpapabuti ng pagganap, kaligtasan, at kahusayan ng mga modernong robotic system.
-
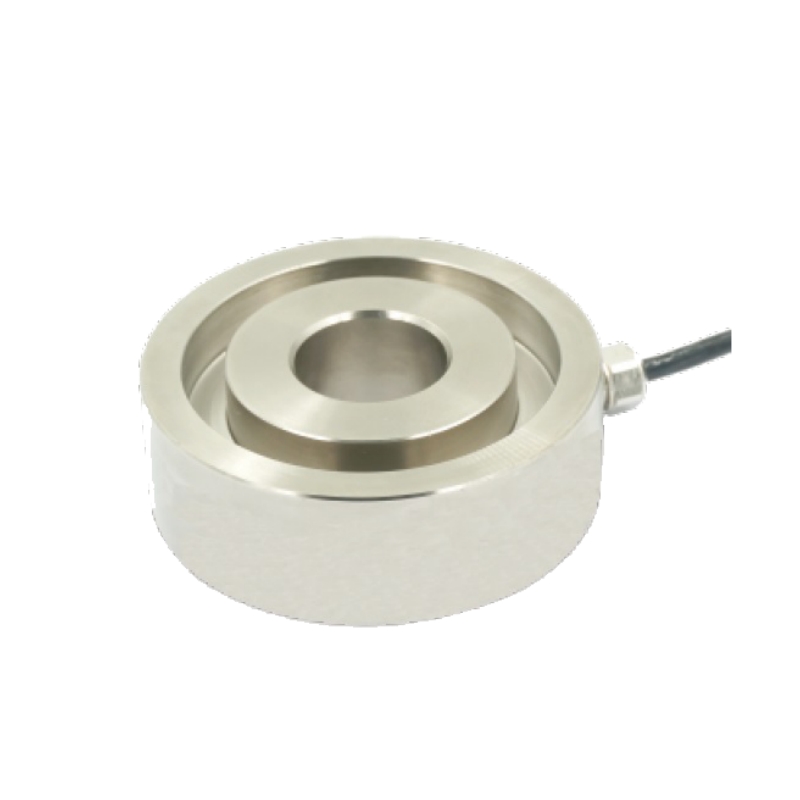
Ano ang Nakikita ng Force Sensor? Pag-unawa sa Papel Nito sa Makabagong Teknolohiya
Sa lalong nagiging awtomatiko at precision-driven na mundo ngayon, ang mga force sensor ay gumaganap ng mahalagang papel sa malawak na hanay ng mga industriya. Ngunit ano nga ba ang nakikita ng isang sensor ng puwersa, at bakit ito ay isang kritikal na bahagi sa modernong makinarya at kagamitan?
-
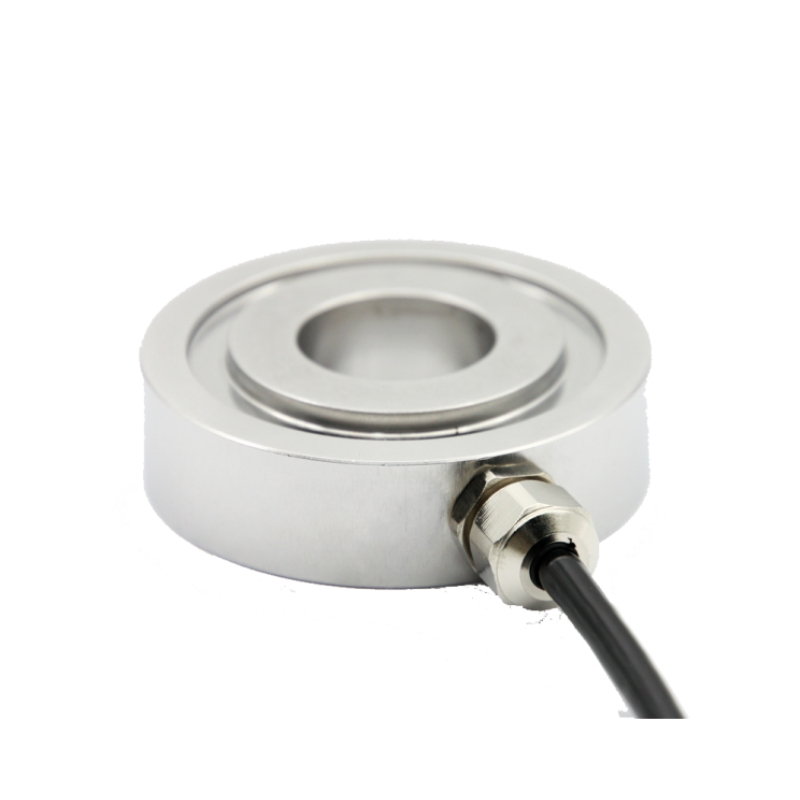
Ano ang Ring Type Force Sensor?
Sa larangan ng industriyal na automation, robotics, at precision engineering, ang tumpak na pagsukat ng puwersa ay mahalaga. Kabilang sa iba't ibang mga teknolohiya ng force-sensing, namumukod-tangi ang ring type force sensor dahil sa compact na istraktura nito at mataas na sensitivity. Ngunit ano nga ba ang isang ring type force sensor, at paano ito gumagana?
-
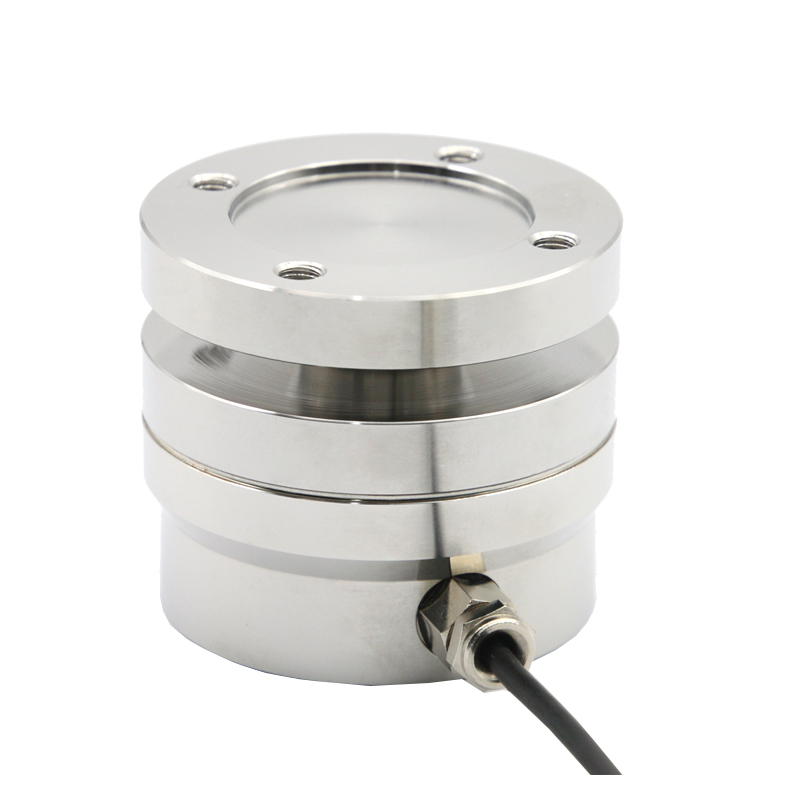
Ano ang Pagkakaiba sa pagitan ng Force Sensor at Pressure Sensor
Habang nagiging mas sopistikado ang mga smart system, robotics, at industrial automation, naging sentro ang mga sensor sa pagpapagana ng katumpakan, kaligtasan, at kahusayan. Kabilang sa mga pinakakaraniwang ginagamit na uri ay ang mga sensor ng puwersa at mga sensor ng presyon. Bagama't ang mga terminong ito ay kadalasang ginagamit nang palitan, nagsisilbi ang mga ito ng mga natatanging function at idinisenyo para sa iba't ibang layunin ng pagsukat. Kaya, ano ang eksaktong nagtatakda sa kanila?
-

2-Axis Force Sensor vs 3-Axis Force Sensor: Alin ang Pinakamahusay sa Iyong Application?
Sa edad ng matalinong pagmamanupaktura, robotics, at precision testing, ang mga force sensor ay may mahalagang papel sa pagkuha ng real-time na data para sa kontrol at pagsusuri. Kabilang sa mga pinakakaraniwang ginagamit na uri ay ang 2-axis at 3-axis force sensors. Ngunit paano sila naiiba, at alin ang mas mahusay na pagpipilian para sa iyong partikular na aplikasyon?
-
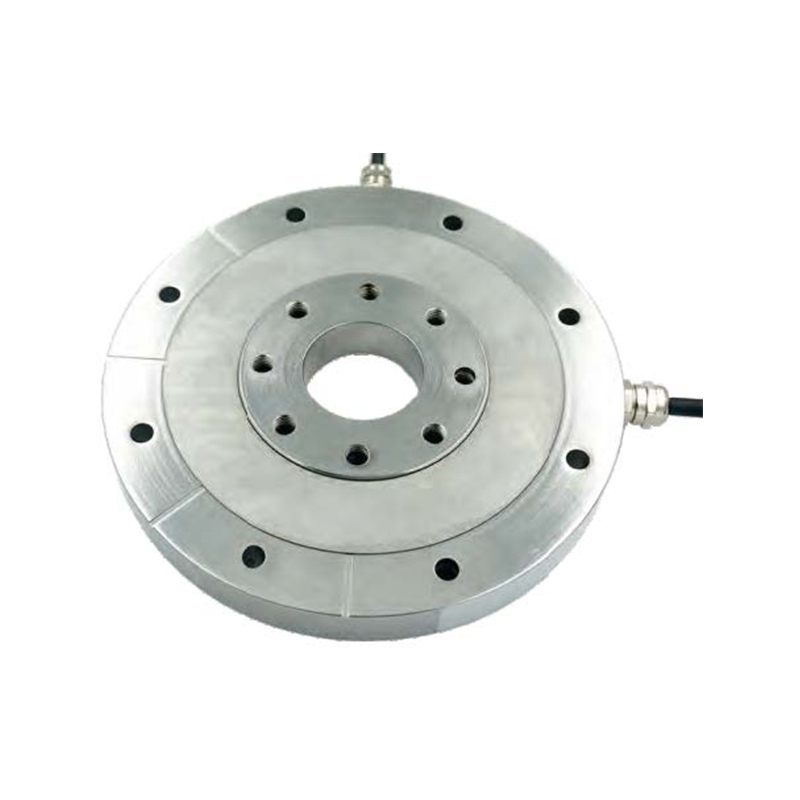
Paano Gumagana ang Dual Range Force Sensor?
Sa high-precision na engineering at industriyal na kapaligiran ngayon, ang tumpak na pagsukat ng puwersa ay kritikal. Ang isa sa mga pinaka-versatile na tool na binuo upang matugunan ang pangangailangang ito ay ang dual range force sensor. Ngunit paano eksaktong gumagana ang advanced na sensor na ito, at bakit mas pinipili ito sa mga application sa robotics, mga medikal na device, at mga awtomatikong sistema ng pagsubok?
-
Paano pumili ng sensor ng presyon ng pag-igting?
Kapag pumipili ng sensor ng presyon ng pag-igting, kailangan mo munang matukoy kung anong puwersa ang sinusukat. Ang mga sensor ng puwersa ay nahahati sa mekanikal na puwersa at pneumatic (hydraulic) na puwersa.
-
Prinsipyo ng pagtatrabaho ng sensor ng presyon
Ang pressure sensor ay aktwal na nakakatanggap ng higit at higit na pansin dahil sa simpleng istraktura nito, mahusay na linearity at katatagan, at mataas na katumpakan ng output.
-
Pagbabahagi ng kaalaman tungkol sa mga torque sensor
Ang torque sensor ay kasalukuyang nahahati sa dalawang uri: contact at non-contact. Ang non-contact torque sensor ay tinatawag ding sliding variable torque sensor.
-
Ano ang isang sensor ng puwersa? Ano ang mga uri nito?
Ang puwersa ay ang direktang sanhi ng pagbabago sa paggalaw ng bagay. Ang mga sensor ng puwersa ay maaaring makakita ng mga mekanikal na dami tulad ng pag-igting, paghila, presyon, timbang, metalikang kuwintas, panloob na stress at pilay.


